
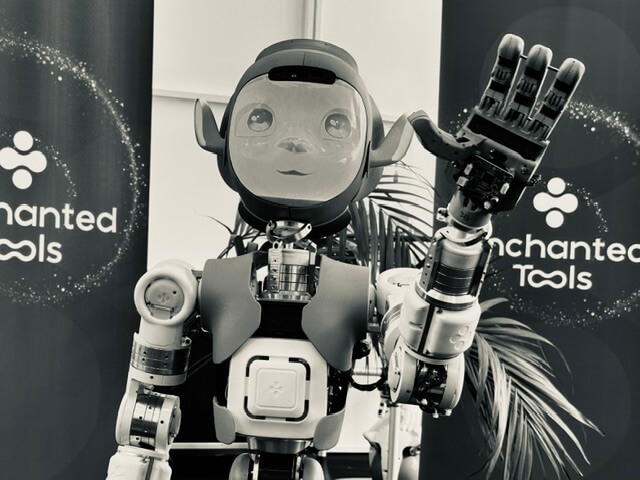
Was sind und wozu braucht man CI-Roboter? – Im letzten Artikel ging es u. a. um Begegnungen mit humanoiden bzw. menschenähnlichen Robotern auf der IFA. Das Wort „Roboter“ ist etwa 100 Jahre alt. Der tschechische Schriftsteller Karel Čapek hat es damals vom Wort „robota“ abgewandelt, weil er einen neuen Begriff für ein Theaterstück brauchte. Das Wort „robota“ bedeutet auf Tschechisch „Zwangsarbeit“. Es hat Wurzeln bzw. „Wortvorfahren“, die bis ins Indogermanische zurückreichen, also in die Zeit vor 5.000 bis 10.000 Jahren. Die Vorfahren des Wortes „robota“ bedeuteten „Knechtschaft“, „Diener“, „Arbeiter“, „Sklave“. Googelt man heute „Roboter“, kommt man zu Shops, die menschenähnliche Roboter vermarkten – von 5.000 bis 170.000 Euro. Der Preis hängt davon ab, wie ähnlich die menschenähnlichen Roboter Menschen sind. Eine Roboter-Verkaufsplattform ist – ur-wörtlich genommen – ein Sklaven-Markt.
Roboter, Automaten, Androide, Cyborgs…
In Karel Čapeks Theaterstück werden die menschenähnlichen Roboter in Tanks gezüchtet. Sie sind eine Kombination aus Biotechnologie und Mechanik und sollen menschliche Arbeit übernehmen. Čapeks Roboter sind sehr intelligent und spielen irgendwann nicht mehr mit.
Die Vorstellung von künstlichen oder Maschinen-Menschen muss ebenso alt sein wie die Wortwurzel von „robota“: In der Antike baute Prometheus Menschen aus Ton. In der jüdischen Mystik erschaffen weise Männer den Golem, ein menschenähnliches, stummes Wesen aus Lehm; der Golem ist sehr stark, hat jedoch keinen freien Willen. Bevor Roboter Roboter hießen, kannte man bereits Automaten und Androide. (Androide sind auch menschenähnliche Roboter, während Cyborgs Menschen sind, die durch Technik ergänzt oder erweitert wurden. Das Wort „Cyborg“ ist einige Jahrzehnte jünger als „Roboter“. Manche Menschen mit CI sagen von sich, dass sie Cyborgs sind. Einmal habe ich einen interviewt, der fand, dass er ein Cyborg ist, und der zudem Roboter-Entwickler war.)
Roboter waren – so wie bei Čapek – anfangs immer humanoide Roboter. Später wurde der Begriff von Land zu Land anders benutzt – auch für Maschinen, die Menschenähnliches taten, jedoch nicht menschenähnlich aussahen. Es kam zu Verwirrungen, weil niemand wusste, welches Land die meisten Roboter hat. Inzwischen ist zumindest klar, dass es immer mehr von ihnen gibt – überall. Laut International Federation of Robotics (dem Roboter-Verband) hat sich die Zahl der Roboter in fünf Jahren verdoppelt. (Und diese Angabe ist bereits vier Jahre alt.) Nach der Zählung kamen auf 10.000 Arbeiter (bzw. arbeitende Menschen) weltweit im Schnitt 151 Roboter. In Deutschland waren es 415, nur in Singapur und Südkorea gab es noch mehr.
Gebaut werden Roboter nach drei Faustregeln: Man braucht Sensoren, die die Informationen der Umgebung aufnehmen; die Sensoren erfassen den Abstand zu etwas, Licht, Schall, Temperatur… Zweitens braucht man eine Steuerung, die die Informationen (bzw. Daten) verarbeitet und entscheidet, was der Roboter tun soll. Drittens braucht jeder Roboter Aktuatoren bzw. Teile, die das, was die Steuerung entscheidet, ausführen. Menschenähnliche Roboter machen vieles, was Menschen auch machen; oft machen Roboter es besser.

Mit dem Laden des Videos akzeptieren Sie die Datenschutzerklärung von YouTube.
Mehr erfahren
Damit das Zusammenspiel von Sensor, Steuerung und Aktuatorteil gelingt, müssen beim Roboterbauen mehrere Disziplinen mitwirken: Mechanik, Elektronik, Informatik. Weil man das für Roboter ständig braucht, kam es zum Mix aus allen: Mechantronik. Sollen Roboter – wie Menschen – eigenständig werden, reicht Mechantronik jedoch nicht aus. Man braucht Künstliche Intelligenz, Neuroinformatik, Bionik (also die Kombination aus Biologie und Technik).
Lächelnde Roboter und Roboter im OP
Ergebnisse der interdiszipliären Bautätigkeit sind Rasenmäh- und Staubsaugroboter, Pflege- und Therapieroboter, Service- und Assistenzroboter, Industrieroboter, Forschungsroboter, Roboter die tanzen, singen, Geschichten erzählen, die Gespräche führen, Fragen beantworten, Getränke servieren, Essen kochen, Kinder erziehen, alte Menschen waschen, beim Lernen helfen, ein Lager verwalten, navigieren, Liegestütz und Rolle rückwärts machen, Treppen steigen, spazieren gehen, den Sprintmodus einlegen, Pakete abliefern, Autos montieren, unwegsames Gelände erkunden, auf einem fremden Planeten agieren oder im Kriegsgebiet…
Es gibt mehrere Gründe, warum menschenähnliche Roboter Arbeiten übernehmen, die früher nur Menschen übernehmen konnten: Die Arbeiten sind für die Menschen zu anstrengend, eintönig, gefährlich; die Menschen sind für die Arbeit zu langsam, ungenau, störanfällig. Roboter der Premiumklasse können lächeln. Kleine Aktuatoren verschieben ihre Gesichtszüge. Lächelt der Roboter nicht völlig verpeilt, hat seine Sensorik uns gut erfasst und die Steuerung alles gut verarbeitet, kann der Roboter in uns Gefühle wecken: Man fühlt sich wahrgenommen – von einer Maschine. Die Empathie der Roboter ist datengetrieben, aber wirksam. Je mehr Daten die Steuerung bekommt, je besser der Chip sie verarbeitet, umso wirksamer ist das. Dann können Roboter trösten, aufheitern, beschämen, verwirren, verführen, manipulieren usw.
Bei medizinischen Operationen – in Orthopädie, Urologie, Gynäkologie – setzt man schon lange Roboter ein. Medizinische Roboter sind eher nicht menschenähnlich: Sie laufen nicht durch den OP-Saal, machen keine Rolle rückwärts und lächeln nicht. Roboter im OP brauchen vor allem Arme. Die am häufigsten verwendeten OP-Roboter haben vier Arme.
Cochlea-Implantationen und CI-Roboter
Auf die Idee, dass Roboter auch Cochlea-Implantate operieren könnten, kam man erst spät. Bei einer Cochlea-Implantation wird die Haut hinterm Ohr geöffnet und das Implantat in den Schädelknochen gesetzt. Dann bohrt man ein winziges Loch vom Implantat bis zur Hörschnecke (Cochlea). Der Elektrodenträger wird in die Cochlea eingefädelt bzw. hineingeschoben. Die Cochlea ist so groß wie eine Erbse, in ihr sind drei Kanäle, und der Elektrodenträger muss in den richtigen Kanal. Dann wird getestet, ob alle Elektroden funktionieren; der Hörnerv wird elektrisch stimuliert. Danach wird die OP-Wunde geschlossen.
Eine CI-OP gilt heute als Routineeingriff. Sie wird minimalinvasiv durchgeführt; früher war das anders. Die OP dauert ein bis zwei Stunden. Der Patient ist in Vollnarkose, kommt nach der OP in den Aufwachraum, bleibt über Nacht noch im Krankenhaus oder geht schon am gleichen Tag nach Hause. Sein CI wird frühestens einen Tag nach der OP aktiviert, spätestens nach vier Wochen.
Wie lang man im Krankenhaus bleiben muss und wann aktiviert wird, hängt von der CI-Klinik ab. Wie der Elektrodenträger in die erbsengroße Cochlea kommt, hängt vom Chirurgen oder der Chirurgin ab. Ein Loch bis zur Hörschnecke zu bohren und Elektroden in den richtigen Kanal zu schieben, ist ein Handwerk. Ein guter Handwerker hat goldene Hände, von guten Chirurgen sagt man das auch. Auch Chirurgen benutzen Handwerkersprüche: „Nach fest kommt ab.“
Mit dem Laden des Videos akzeptieren Sie die Datenschutzerklärung von YouTube.
Mehr erfahren
Hat der Chirurg keine goldenen Hände, zittern sie, machen seine Hände ungeschickte Bewegungen, kann es zu Verletzungen kommen – in der erbsengroßen Cochlea oder bereits auf dem Weg dorthin. (Die Verletzungen nennt man „Traumata“; in der Cochlea heißen sie „intracochleäre Traumata“). Folge von Verletzungen in der Cochlea kann sein, dass das Restgehör verloren geht.
Kaum ein Mensch, der nicht hören kann, hört tatsächlich gar nichts. Die meisten haben ein Restgehör. Mit dem versteht man zwar nichts, dennoch ist es hilfreich. Es kann helfen, später mit dem CI in lauten Umgebungen zu verstehen. Es macht Klänge natürlicher und das Hören räumlicher. Kommt es während der OP zu einem intracochleären Trauma, kann das Restgehör weg sein.
Auch auf dem Weg zur Cochlea kann einiges schiefgehen. Die Bohrung muss am Gesichtsnerv und an Blutgefäßen vorbei. Wird der Gesichtsnerv durchtrennt, bleibt die Gesichtshälfte dauerhaft gelähmt. Wird das Gleichgewichtsorgan verletzt, kann man sich nicht mehr im Raum orientieren, bekommt Schwindel, Übelkeit usw.
Chirurgen mit goldenen Händen passiert all das nicht, CI-Robotern auch nicht. Die erste roboterassistierte Cochlea-Implantation wurde 2016 am Inselspital in Bern durchgeführt. Der CI-Roboter bohrte durch den Schädelknochen bis zum Innenohr, exakt an Gesichtsnerv, Blutgefäßen und Gleichgewichtsorgan vorbei, auf den Bruchteil eines Millimeters genau. CI-Roboter haben übrigens nur einen Arm. Und sie sind an CI-Kliniken längst kein Standard. Die Zeit der CI-Roboter beginnt gerade erst.
CI-Roboter und Chirurgen im Wettbewerb
Um zu ermitteln, ob CI-Roboter oder Chirurgen besser bohren und Elektrodenträger reinschieben können, hat man Studien durchgeführt: eine Art Wettbewerb zwischen Roboter und Chirurg. Für den Wettbewerb nahm man keine Patienten, sondern ein Modell vom Schläfenbein – also dem Knochen, in dem die Cochlea sitzt. Das Modell konnte die Kräfte messen, die in der Cochlea ankommen. Und es konnte messen, wie groß der Druck der Spitze des Elektrodenträgers ist, wenn sie in den Kanal in der erbsengroßen Cochlea geschoben wird, und wie sich die Spitze dabei verformt. 30 Mal hat ein erfahrener Chirurg gebohrt und reingeschoben. 30 Mal hat es der CI-Roboter gemacht. (Letzteres heißt „roboterassistiert“, was bedeutet, dass der CI-Roboter der Assistent ist und der Chirurg die Aufsicht hat; „roboterassistiert“ bedeutet also nicht, dass der CI-Roboter einen Assistenten hat und der Chirurg dieser Assistent ist.)
Den Wettbewerb hat klar der CI-Roboter gewonnen – weil er den Elektrodenträger sehr langsam und sehr genau in die Cochlea schiebt. Pro Sekunde schiebt er nur 0,1 bis 1,1 Millimeter. Und der CI-Roboter setzt seine Kraft viel gleichmäßiger ein. Er macht dadurch weniger Bewegungen, die zu einer Verletzung führen könnten. Es gibt weniger Risiken. Das Innere der Hörschnecke wird bestmöglich geschont. Alles spricht dafür, dass das Restgehör erhalten wird.
Besser ist der CI-Roboter aber nur beim Bohren und Einschieben. Andere Schritte der OP kann er nicht besser als der Chirurg: die Kopfhaut hinterm Ohr öffnen, das Bett für das Implantat in den Knochen fräsen, das Kabel zum Implantat verlegen, den Zugang zum Innenohr dicht machen, die Wunde verschließen. (Das wurde daher beim Wettbewerb gar nicht erst ausprobiert…)
Außerdem muss der Zugang zum Ohr von der Natur so angelegt sein, dass der CI-Roboter mit seinem Bohrkanal gut durchkommt. Menschen haben verschiedene Köpfe, daher kommt der CI-Roboter nicht immer gut durch. – „(Z)wischen den Nerven (muss) mindestens 2,5 bis 3 mm Platz sein, da der Bohrkanal 1,8 mm dick ist und zu beiden Seiten je 0,4 – 0,5 mm Sicherheitsabstand braucht“, sagt Professor Dr. Caversaccio, der in Bern die ersten roboterassistierten CI-OPs gemacht hat.
Hat der Durchgang weniger Platz, funktioniert das Bohren mit dem CI-Roboter nicht mehr. Deshalb wird der Platz vor der OP genau gecheckt. Bei einem zu engen Durchgang müssen die Chirurgen ohne den CI-Roboter klarkommen. Und wenn der Durchgang nicht zu eng ist, müssen sie entscheiden, wo der CI-Roboter bohrt und in welchem Winkel er ansetzt. Der Chirurg muss ständig schauen, was der CI-Roboter macht – mittels 3D-Bildern, Röntgentechnik, Monitoring usw. Macht der Roboter was falsch, muss der Chirurg sofort eingreifen. Goldene Hände sind also nach wie vor vorteilhaft.
Mit dem Laden des Videos akzeptieren Sie die Datenschutzerklärung von YouTube.
Mehr erfahren
PS 1: Die Fotos und Filme von Robotern zeigen keine CI-Roboter, sondern humanoide Roboter von der IFA; ein Roboterhund ist auch dabei.
PS 2: Für meine Recherche zum Artikel über CI-Roboter hatte ich eine Reihe von Beiträgen gelesen sowie Vorträge beim HNO-Kongress gehört. Eine Quelle zur erwähnten Studie gibt es hier und das Zitat von Professor Dr. Caversaccio steht hier.


